국감 문워크 로봇은 안 버틴다
1비결은 버티는 힘이 아니다
국감에서 밀려도 넘어지지 않은 비결은 꽉 버티는 힘이 아니라, 밀리면 같이 돌아가는 관절이에요.
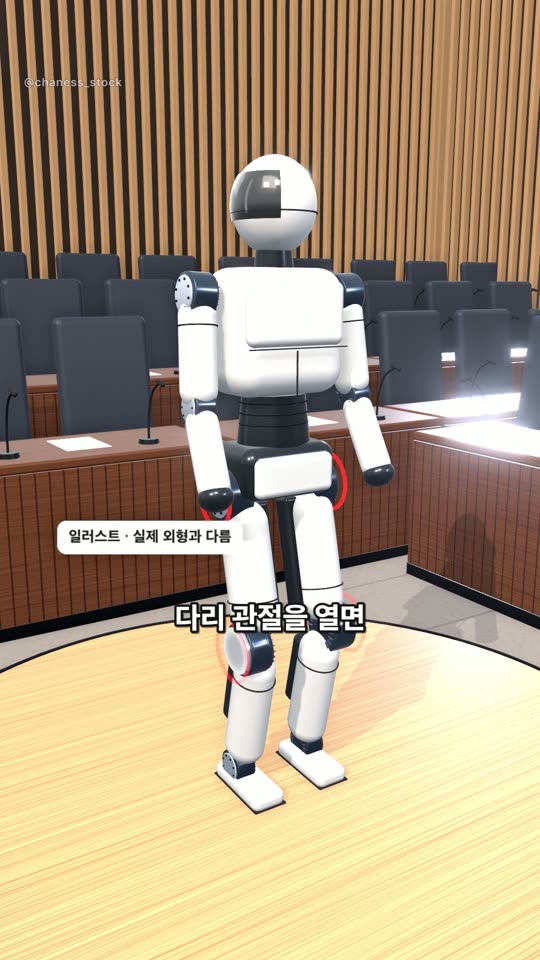
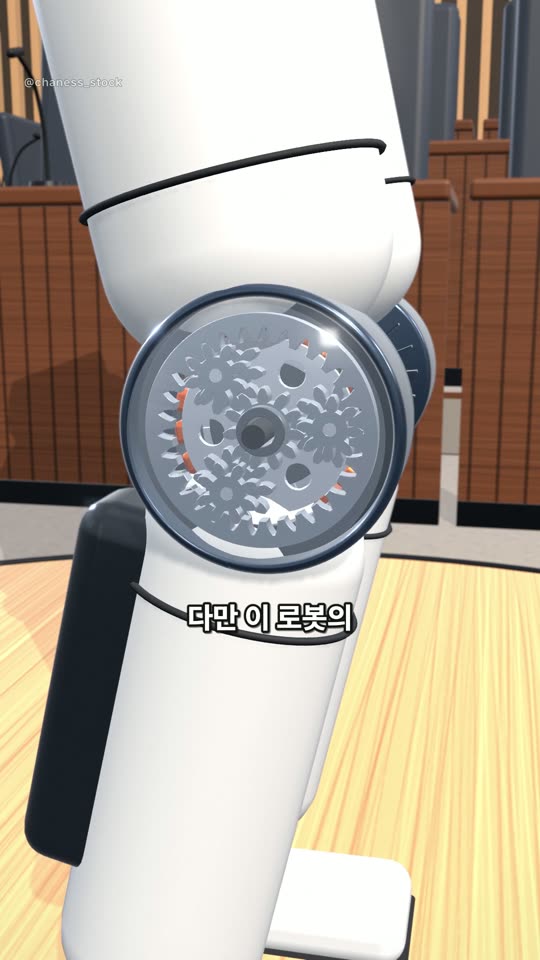
2다리 관절 속 세 부품
다리 관절을 열면 모터, 감속기, 모터 드라이버가 들어 있어요. 셋 다 연구팀이 직접 만들었어요.
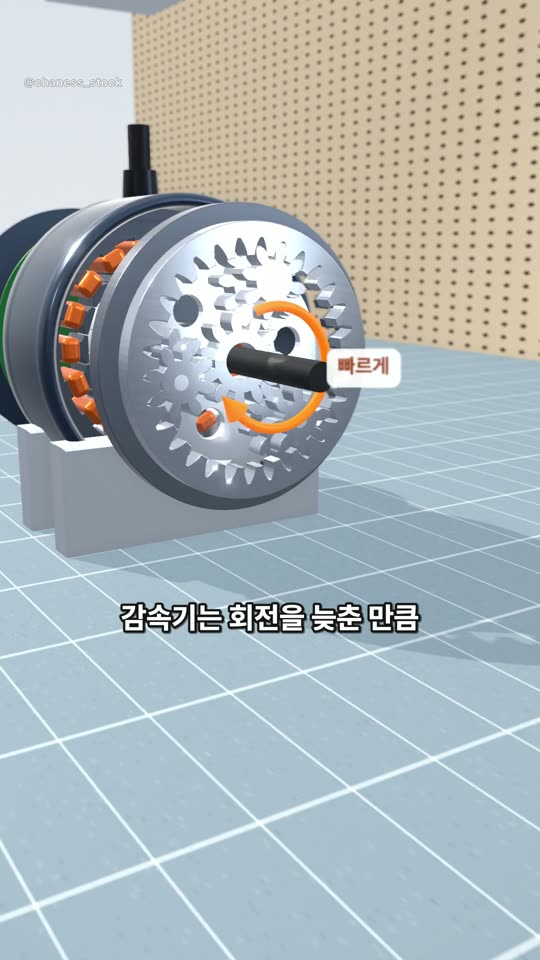
3감속비를 일부러 낮췄다
감속기는 회전을 늦춘 만큼 힘을 키워요. 이 로봇은 그 감속비를 일부러 낮춘 '준직구동' 방식이에요.
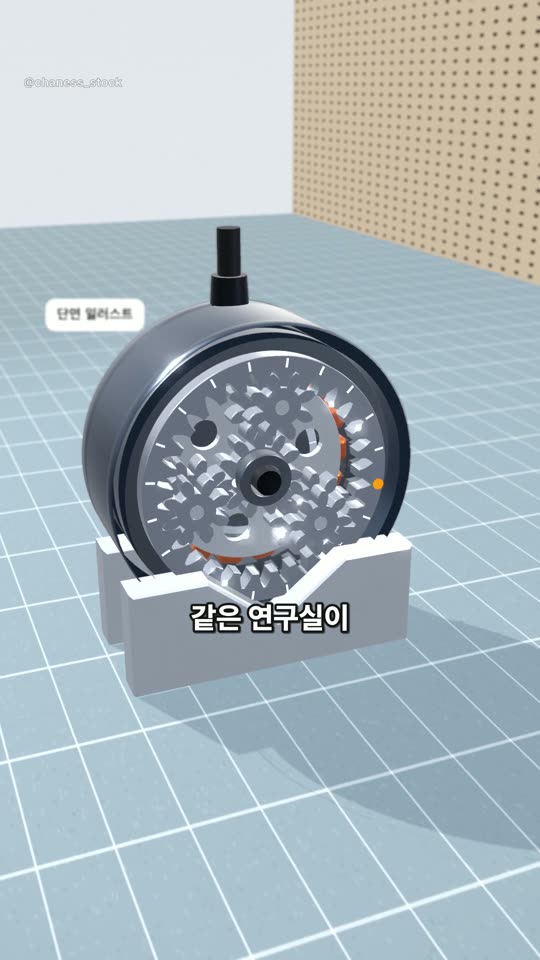
4시제품 무릎은 20:1
같은 연구실이 먼저 공개한 시제품 무릎 관절은 20:1이에요. 복합 유성기어 한 단으로 만들었어요.
5밀린 힘이 모터까지 돈다
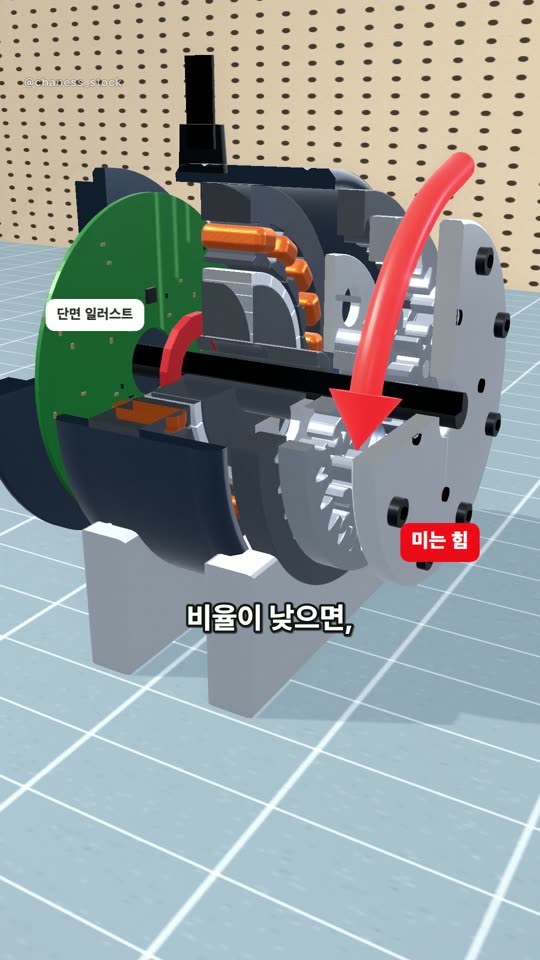
감속비가 낮으면 바깥에서 민 힘이 거꾸로 모터까지 전해져 모터를 돌려요. 이걸 '역구동'이라고 해요.
6읽고, 바로 고친다
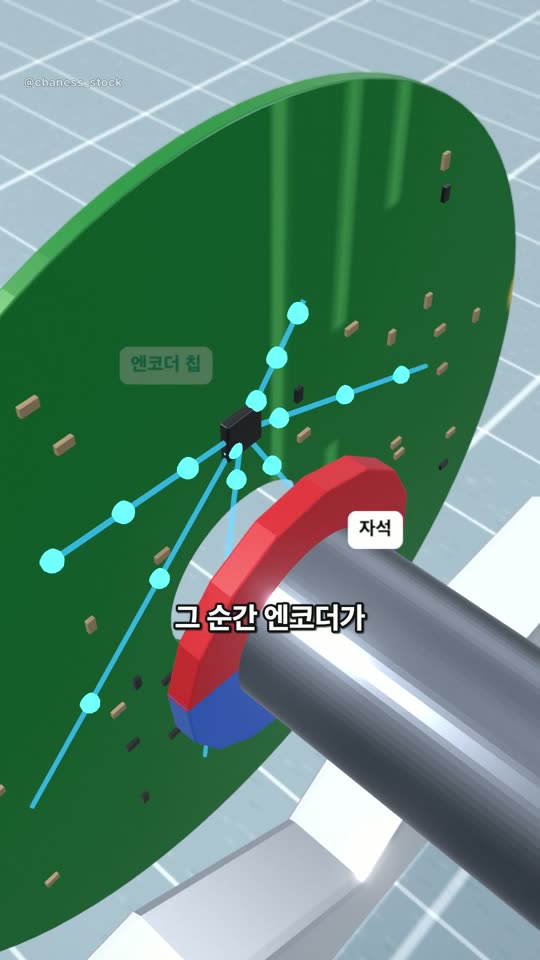
엔코더가 관절 각도를 읽으면, 드라이버가 전류를 고쳐요. 시제품 기준으로 1초에 2만 번이에요.
7전류가 곧 힘
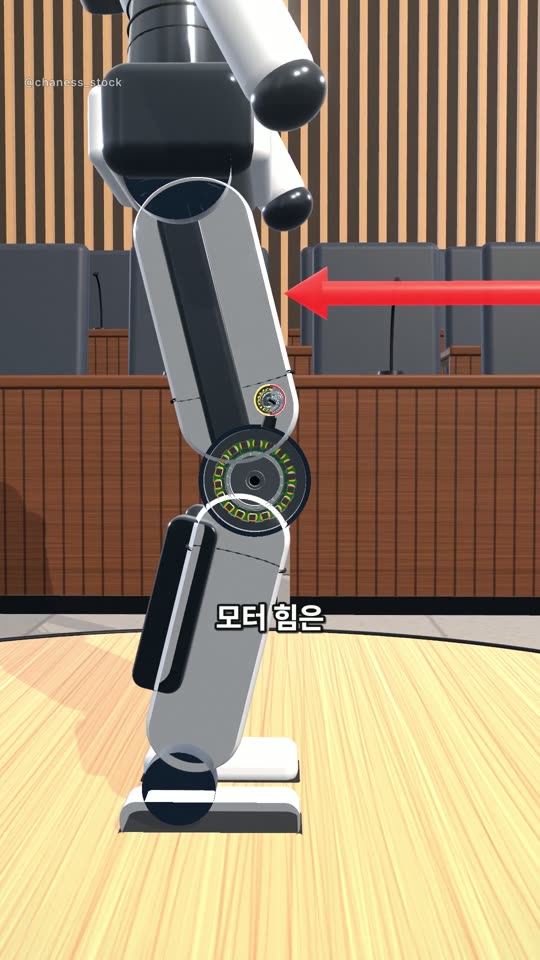
모터 힘은 전류에 비례해요. 그래서 밀린 만큼 받아 주다가 한 발 물러서며 균형을 찾아요.
8균형도 문워크도 스스로 익혔다
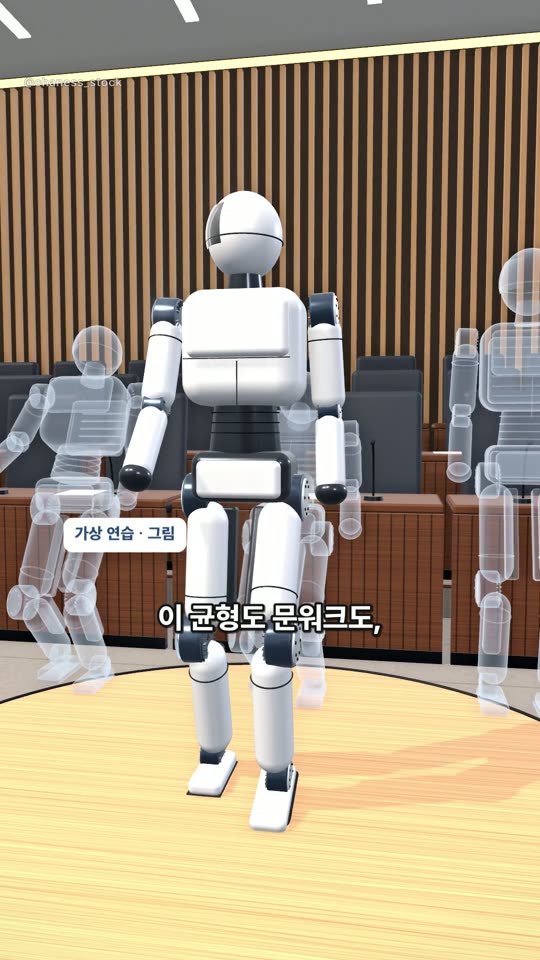
KAIST 관계자에 따르면 문워크는 사람이 입력한 동작이 아니라 강화학습으로 스스로 익힌 거예요.
9아직 모르는 한 가지
다만 이 로봇의 정확한 감속비는 아직 공개되지 않았어요. 20:1은 시제품 값일 뿐이에요.
누가 어깨를 밀면 우리는 꼿꼿이 버티지 않고, 무릎을 살짝 굽히며 한 발 물러서서 균형을 잡죠.
감속비를 낮춘 관절이 바로 그 무릎이에요. 밀면 뻣뻣하게 막지 않고 같이 돌아가 주니까, 충격이 몸 전체로 전해지지 않고 흘러가요.
반대로 감속비가 아주 높으면 관절이 잠긴 문처럼 힘을 줘도 잘 안 돌아가서, 바깥에서 오는 힘을 느끼기 어려워요.
- 사람과 같은 공간에서 일하는 로봇은 부딪히거나 밀릴 때 충격을 흘려보내고 바깥 힘을 느끼는 관절이 중요해요. 그래서 관절 설계가 로봇의 균형과 안전을 좌우해요.
- 모터, 감속기, 모터 드라이버를 직접 설계하면 관절 하나를 통째로 맞춰 만들 수 있어요. 이런 '관절 부품' 기술이 휴머노이드 개발의 핵심 경쟁 지점이 되고 있어요.
해외 회사는 로봇 관절용 감속기와 모터로 업계에 널리 알려진 대표 업체를 골랐고, 이 로봇의 부품은 KAIST 연구팀이 직접 만들었어요. 회사 소개일 뿐 투자 추천이 아닙니다.
더 깊이 — 원문 요약·용어 정리·출처
2026년 10월 20일 국정감사장에서 가슴을 여러 번 밀려도 넘어지지 않고 문워크로 퇴장한 KAIST 휴머노이드 v0.7. 비결은 꽉 버티는 힘이 아니라 밀리면 같이 돌아가는 관절에 있어서, 다리 관절 하나를 3D로 열어 봤습니다.
- 국감에서 밀려도 안 넘어진 KAIST 휴머노이드, 비결은 버티는 힘이 아니라 돌아가는 관절입니다
- 다리 관절을 열면 모터, 감속기, 모터 드라이버 — 셋 다 연구팀이 직접 설계·제작했습니다
- 감속기는 회전을 늦춘 만큼 힘을 키우는데, 이 로봇은 감속비를 일부러 낮췄습니다(준직구동)
- 같은 연구실이 먼저 공개한 무릎 관절은 20:1, 일반 1단 유성기어가 아닌 3K 복합 유성기어입니다
- 비율이 낮으면 바깥에서 민 힘이 거꾸로 모터까지 돌립니다(역구동)
- 엔코더가 각도를 읽고, 이 연구실 드라이버는 1초에 2만 번(20kHz) 전류를 고칩니다
- 모터 힘은 전류에 비례하니, 밀린 만큼 받아 주다 한 발 물러서 균형을 찾습니다
- 이 균형도 문워크도 강화학습으로 스스로 익혔습니다
- 다만 v0.7의 정확한 감속비는 아직 공개되지 않았습니다
이 로봇의 다리 관절은 센 모터에 낮은 감속비를 붙인 준직구동 방식이라, 밀리면 관절이 굳게 버티지 않고 같이 돌아갑니다.
돌아간 각도를 엔코더가 읽고 드라이버가 전류를 바로 고쳐, 모터가 밀린 만큼 힘을 내 받아 주다 한 발 물러섭니다.
키 약 180cm, 20kg을 싣고 시속 13km로 달리는 몸을 이렇게 관절마다 '부드럽게 버티며' 세웁니다.
- 준직구동(QDD, Quasi-Direct Drive)
- 토크가 큰 모터에 감속비가 낮은 감속기를 붙이는 관절 구동 방식. 감속비가 낮아 바깥 힘이 모터까지 그대로 전해지므로, 모터 전류만 보고도 관절에 걸린 힘을 알고 빠르게 대응할 수 있습니다.
- 감속기·감속비
- 모터의 빠른 회전을 늦추면서 그만큼 힘(토크)을 키우는 기어 장치. 감속비 20:1이면 모터가 20바퀴 돌 때 출력이 1바퀴 돌고, 힘은 손실을 빼면 20배가 됩니다.
- 3K 복합 유성기어
- 가운데 해 기어, 둘레 행성 기어, 바깥 링 기어로 된 유성기어 가운데, 행성 기어가 크기 다른 톱니 두 단을 갖고 링 기어 두 개(고정·출력)와 맞물리는 구조. 일반 1단 유성기어보다 훨씬 큰 감속비를 얻을 수 있습니다.
- 역구동(Backdrivability)
- 출력 쪽에서 밀었을 때 감속기를 거꾸로 거쳐 모터까지 돌아가는 성질. 역구동이 잘되면 부딪히거나 밀릴 때 관절이 충격을 흘려보내며 힘을 느낄 수 있습니다.
- 엔코더
- 회전 각도를 재는 센서. 회전축에 붙은 자석이 돌면 마주 보는 칩이 자기장 방향 변화로 각도를 읽습니다.
- 모터 드라이버
- 배터리 전기를 모터 권선에 알맞게 나눠 보내는 전자 회로. 전력 소자를 아주 빠르게 켜고 꺼서 전류의 크기를 맞추고, 그 전류가 곧 모터 힘이 됩니다(토크 = 토크 상수 × 전류).
- 강화학습
- 시뮬레이션 속에서 수없이 시도하고 결과에 따라 보상을 받으며 동작을 스스로 익히는 인공지능 학습 방법. 이 로봇의 균형 회복과 문워크도 사람이 동작을 입력한 것이 아니라 이렇게 익혔습니다.
밀린 만큼 받아 준다는 말은 숫자로도 맞아떨어집니다.
같은 연구실의 무릎 관절은 토크 상수가 0.32 N·m/A라, 전류 50A면 모터 쪽 16 N·m가 20:1 감속기를 지나 최대 320 N·m가 됩니다.
감속비를 더 키우면 힘은 늘지만 밀릴 때 거꾸로 돌기 어려워져, 바깥 힘을 느끼는 감각이 무뎌집니다.
그래서 논문은 이 방식을 고른 이유로 '토크 투명성과 역구동성'을 꼽았습니다.
발목은 더 가벼운 8:1 한 단 유성기어, 관절 가운데엔 12mm 빈 축을 뚫어 케이블이 지나갑니다.
 ▶ 영상
 ▶ 영상
 ▶ 영상
 ▶ 영상
 ▶ 영상
 ▶ 영상
 ▶ 영상
 ▶ 영상